
Как работает роботизированная система нанесения герметиков FANUC?
2026-02-28
содержание
Если честно, когда слышишь про роботизированную систему нанесения герметиков, многие сразу представляют себе просто манипулятор с пистолетом на конце. Но на практике, особенно с системами от FANUC, всё куда интереснее и капризнее. Это целый комплекс, где отладка и чувство материала часто важнее, чем просто правильные координаты. Сейчас попробую разложить по полочкам, как это обычно живёт на производстве, с чем сталкиваешься и почему иногда проще вручную, но всё равно выгоднее роботом.
Не просто робот, а технологический комплекс
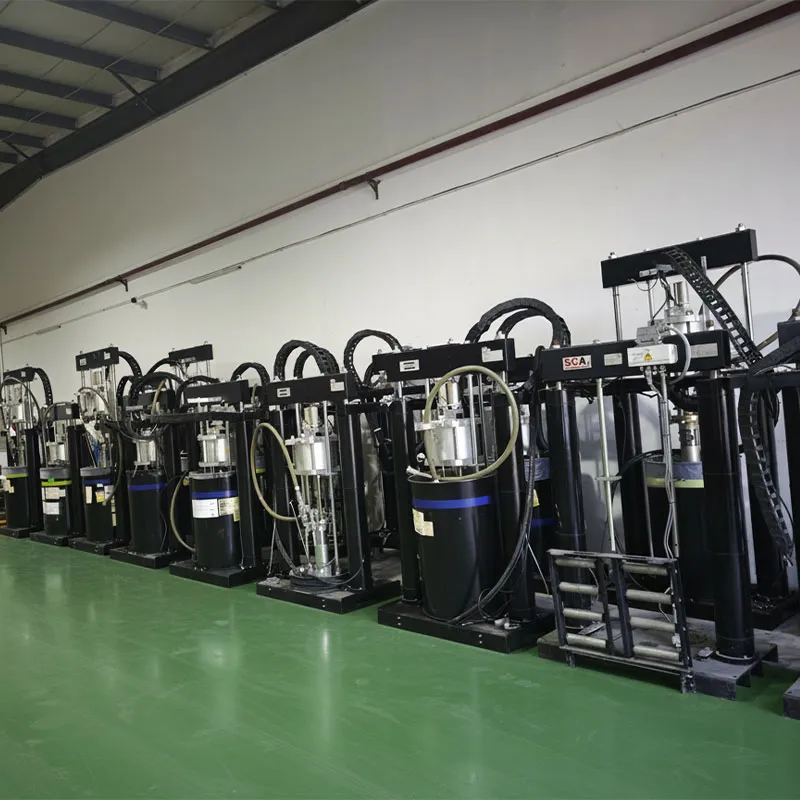
Сердце системы — это, конечно, сам робот FANUC, скажем, серии R-2000iC или ARC Mate. Но он просто точная рука. Суть в том, что к нему цепляется целый хвост: блок подачи герметика (пневматический или насосный), система подогрева материала, если нужно, и главное — контроллер. У FANUC это обычно интегрированный контроллер с сенсорным пультом (TP), на котором и происходит основная магия программирования.
Ключевой момент, который часто упускают в брошюрах — синхронизация. Робот должен не просто двигаться по траектории, а чётко координировать своё движение с моментом открытия и закрытия сопла, с давлением подачи. Малейший сбой — и ты получаешь либо голодный шов, либо здоровенную каплю в начале или конце. В памяти контроллера создаются не просто точки, а целые технологические инструкции: скорость движения, расход, время задержки на старте.
Здесь как раз и проявляется разница между теорией и практикой. Можно идеально рассчитать траекторию в симуляторе, но когда в цеху +18, а герметик густеет, все параметры летят в тартарары. Поэтому любая система требует тонкой притирки под конкретный материал и условия. Мы, например, для одного из проектов с ООО Гуанчжоу Гаоди Электротехническая Инжиниринговая долго подбирали давление в блоке подачи под их специфический полиуретановый состав.
Программирование: не только точки в пространстве
Программирование траектории — это базис. Чаще всего используется lead-through programming: ты физически ведёшь робота за руку, а он запоминает позиции. Но вот хитрость: для нанесения герметика критически важно задать не только путь, но и ориентацию инструмента (Tool Center Point — TCP). Сопло должно быть строго под определённым углом к поверхности, иначе ширина и толщина валика будут гулять.
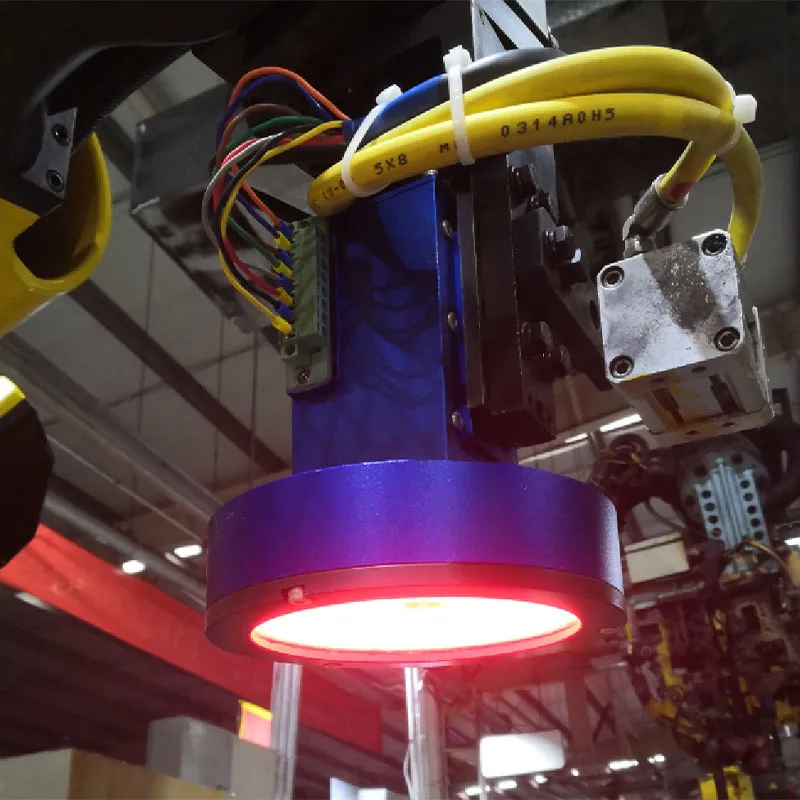
Очень помогает функция контурного слежения. Робот может следовать по сложной кривой, автоматически корректируя ориентацию TCP. Но и тут есть нюанс: если деталь на конвейере стоит с небольшим перекосом, робот, не имеющий обратной связи по зрению, намажет мимо. Поэтому в серьёзных системах часто интегрируют промышленное машинное зрение. Камера сканирует деталь, определяет её реальное положение, и робот корректирует свою программу на лету.
Вспоминается случай на пуско-наладке линии для автомобильных дверей. Программа была идеальна для эталонной детали. Но как только пошла живая деталь с допустимым, по ТУ, люфтом в конвейерной оснастке, шов ушёл на пару миллиметров в сторону. Пришлось экстренно дорабатывать логику с поправкой от датчиков. Без этого — брак.
Интеграция и подводные камни
Самая большая головная боль — это интеграция системы в существующую линию. Робот FANUC — это один компонент. Ему нужно общаться с ПЛК конвейера, получать сигналы деталь на месте, отдавать работа завершена. Здесь всё упирается в протоколы связи: Ethernet/IP, Profinet, DeviceNet. Настройка этого обмена данными может занять времени больше, чем само программирование робота.
Ещё один камень преткновения — подготовка материала. Герметики и клеи — вещества капризные. Они могут расслаиваться, забивать сопла, менять вязкость. Система подачи должна это компенсировать. Иногда требуется установка дополнительных миксеров-гомогенизаторов прямо в шланге или поддержание температуры в бочке. Если этим пренебречь, робот будет работать стабильно, а качество шва — нет.
Вакуумная фиксация детали — это отдельная песня. Робот при нанесении создаёт незначительное усилие. Если деталь, например, пластиковый бампер, плохо закреплена, она может поплыть. И снова мимо. Поэтому оснастка — это 50% успеха. Часто приходится убеждать заказчика, что экономить на ней нельзя.
Практические аспекты и обслуживание
В ежедневной работе оператору важно иметь простой интерфейс для выбора программ и запуска. На пульте FANUC можно создать экраны с крупными кнопками Модель А, Модель Б. Но также должна быть возможность быстро внести коррективы, например, сместить всю траекторию на 0.5 мм, если заметили систематическое отклонение. Гибкость — ключевое преимущество.
Обслуживание — это регулярная чистка сопла, проверка давления в системе подачи, калибровка TCP. Если TCP сбился, робот будет работать с отклонением. Калибровку нужно делать периодически, особенно после замены инструмента. Это простая, но обязательная процедура, которую многие забывают.
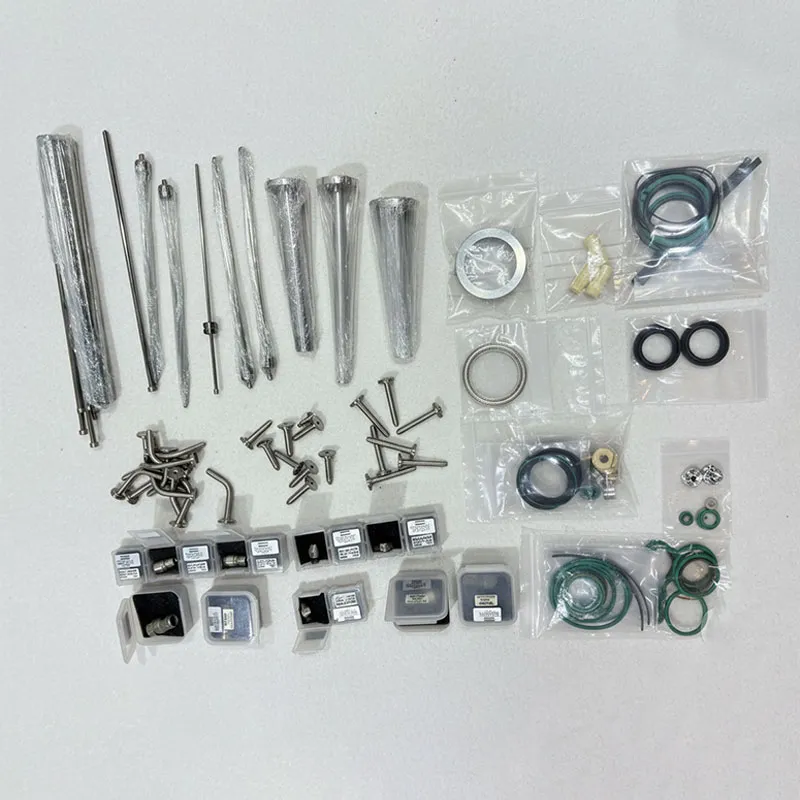
Расходники. Сопла, смесительные статики (для двухкомпонентных герметиков), шланги — всё это имеет ресурс. Нужно вести их учёт. Забитое сопло может привести к снижению давления и неполному заполнению шва, что является скрытым дефектом.
Экономика и целесообразность
Внедрение такой системы — это капитальные вложения. Сам робот, система подачи, интеграция, программирование. Окупается оно не за счёт скорости (человек иногда может двигаться быстрее), а за счёт стабильности, повторяемости и экономии материала. Робот всегда кладёт ровно 3 мм шва, без перерасхода. Плюс — работа в вредных условиях, где человеку нужна защита.
Для мелкосерийного производства с постоянной сменой номенклатуры робот может быть невыгоден. Время на переналадку и программирование новой траектории может съесть всю экономию. Идеальная ниша — крупносерийное или массовое производство, как в автопроме. Именно для таких задач, как отмечает на своём сайте ООО Гуанчжоу Гаоди Электротехническая Инжиниринговая, они и предлагают свои инжиниринговые решения — чтобы комплекс работал как часы в реальных заводских условиях, а не только на стенде.
В итоге, роботизированная система нанесения герметиков FANUC — это мощный, но требовательный инструмент. Её работа — это симбиоз точной механики, правильно настроенной периферии и глубокого понимания технологии самого процесса склеивания или герметизации. Без последнего компонента даже самый дорогой робот будет производить красивый, но бесполезный брак. Главный вывод: автоматизировать нужно не руку, а весь процесс, со всеми его переменными. Только тогда это даёт реальный эффект.