
Системы технического зрения в робототехнике: производители и цены
2026-09-29
- Системы технического зрения в робототехнике: архитектура, выбор и рыночные реалии 2026 года
- Архитектура современных систем машинного зрения для роботов
- Ключевые параметры выбора: инженерный взгляд
- Применение в автомобилестроении: конкретные кейсы
- Факторы формирования цен на системы технического зрения
- Сравнение подходов: Готовые смарт-камеры vs PC-based системы
- Распространенные ошибки при внедрении и как их избежать
- FAQ: Часто задаваемые вопросы о системах технического зрения
- Заключение и рекомендации по закупкам
Системы технического зрения в робототехнике: архитектура, выбор и рыночные реалии 2026 года
Внедрение систем технического зрения в робототехнике перестало быть экспериментальной технологией и превратилось в стандарт промышленной автоматизации. В 2026 году эти комплексы обеспечивают не просто визуальный контроль, а полную адаптивность производственных линий: от точного позиционирования манипуляторов при сборке до контроля качества нанесения герметиков в реальном времени. Для инженеров и закупщиков ключевой задачей становится не столько выбор камеры с высоким разрешением, сколько интеграция алгоритмов обработки изображений с кинематикой робота и спецификой технологического процесса.
Рынок предлагает широкий спектр решений — от готовых смарт-камер до сложных 3D-сканеров, требующих глубокой настройки. Понимание того, как формируются цены на такие системы и какие параметры действительно влияют на производительность, позволяет избежать ошибок при проектировании автоматизированных ячеек. Компания ООО «Гуанчжоу Гаоди Электротехническая Инжиниринговая», специализирующаяся на решениях для автомобильной промышленности, демонстрирует подход, где машинное зрение (серия GDV) неразрывно связано с исполнительными механизмами, обеспечивая замкнутый цикл контроля и коррекции действий робота.
Архитектура современных систем машинного зрения для роботов
Система технического зрения в роботизированном комплексе — это не изолированный модуль, а часть распределенной сети управления. Она состоит из трех основных уровней: сенсорного, вычислительного и коммуникационного. Ошибка на любом из этих уровней приводит к браку или остановке линии.
Сенсорный уровень: 2D против 3D
Выбор типа сенсора диктуется задачей. Классические 2D-камеры остаются стандартом для считывания кодов, проверки наличия компонентов и контроля геометрии плоских объектов. Однако в задачах, где требуется определение положения объекта в пространстве (например, захват детали из хаотичной корзины — bin picking), без 3D-зрения не обойтись.
- Стереокамеры: Имитируют бинокулярное зрение человека. Эффективны на средних дистанциях, но чувствительны к освещению и текстуре поверхности.
- Лазерные триангуляционные сканеры: Обеспечивают высокую точность профиля (до микронного уровня). Идеальны для контроля сварных швов или качества нанесения клея, где важна высота валика.
- Time-of-Flight (ToF): Измеряют время возврата светового импульса. Подходят для быстрого получения облака точек на больших расстояниях, но имеют меньшее разрешение по сравнению с лазерными системами.
Вычислительный блок и алгоритмы
Современные системы технического зрения в робототехнике все чаще используют граничные вычисления (edge computing). Обработка изображения происходит непосредственно в контроллере камеры или в промышленном ПК, установленном рядом с роботом, что снижает задержки передачи данных. Алгоритмы эволюционировали от классического сопоставления шаблонов к нейросетевым моделям, способным распознавать объекты даже при частичном перекрытии или изменении освещения.
Коммуникация с роботом-манипулятором
Критическим параметром является протокол обмена данными. Система зрения должна передавать координаты (X, Y, Z) и углы ориентации (Rx, Ry, Rz) контроллеру робота с минимальной задержкой. Стандартными интерфейсами являются Ethernet/IP, Profinet, Modbus TCP или прямое socket-соединение. Важно, чтобы время от момента снимка до получения ответа роботом не превышало нескольких десятков миллисекунд, иначе динамическая точность системы упадет.
Ключевые параметры выбора: инженерный взгляд
При формировании технического задания на поставку системы зрения инженеры часто фокусируются на разрешении матрицы, упуская из виду более важные эксплуатационные параметры. Опыт интеграции решений на линиях таких производителей, как Nissan и BYD, показывает, что надежность определяется другими факторами.
| Параметр | Влияние на систему | Рекомендации для выбора |
|---|---|---|
| Разрешение (Мп) | Определяет минимальный размер дефекта, который можно обнаружить. | Избыточное разрешение замедляет обработку. Выбирайте исходя из поля обзора (FOV) и требуемой точности (пиксель/мм). |
| Частота кадров (FPS) | Влияет на пропускную способность линии. | Для быстрых конвейеров (более 60 деталей/мин) требуется глобальный затвор (Global Shutter) и FPS > 60. |
| Интерфейс защиты (IP) | Устойчивость к среде цеха. | Для сварочных и окрасочных цехов необходим корпус не ниже IP65/IP67, стойкий к брызгам металла и химикатам. |
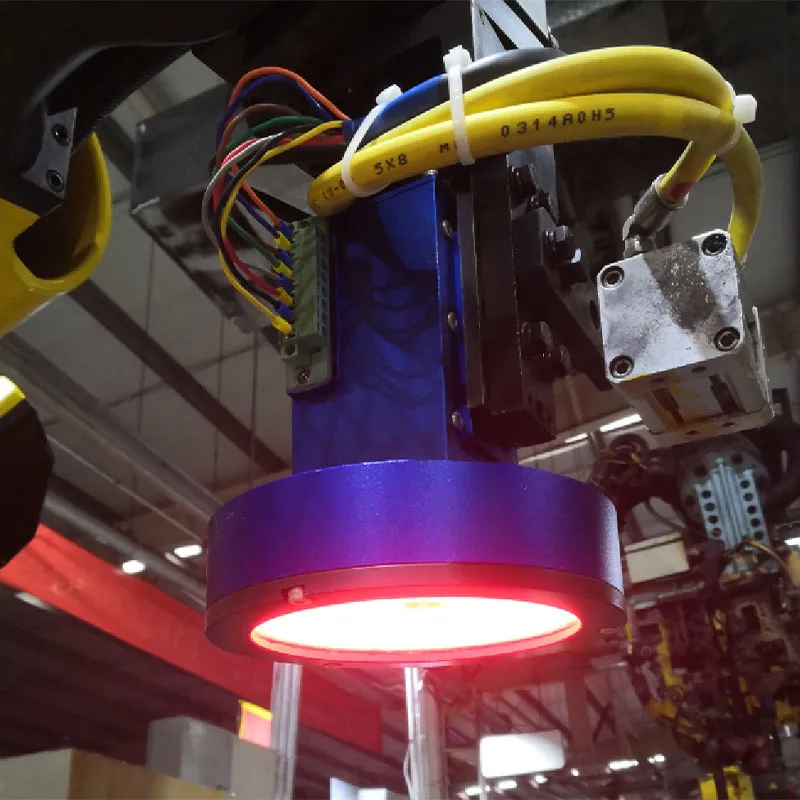
| Освещение | Качество исходного изображения. | Используйте структурированный свет или поляризованные фильтры для устранения бликов на металлических поверхностях. |
| Точность позиционирования | Погрешность наведения робота. | Требуемая точность системы зрения должна быть в 3-5 раз выше точности самого робота-манипулятора. |
Инженерное суждение: В условиях реального производства стабильность освещения часто важнее, чем мощность процессора. Даже самая совершенная нейросеть даст сбой, если блик от сварочной дуги или изменение оттенка детали исказит входные данные. Поэтому проектирование оптической части (объективы, фильтры, источники света) должно предшествовать выбору программного обеспечения.
Применение в автомобилестроении: конкретные кейсы
Автомобильная промышленность предъявляет самые жесткие требования к точности и скорости. Системы технического зрения в робототехнике здесь решают задачи, которые невозможно выполнить механическими датчиками.
Контроль нанесения герметиков и клеев
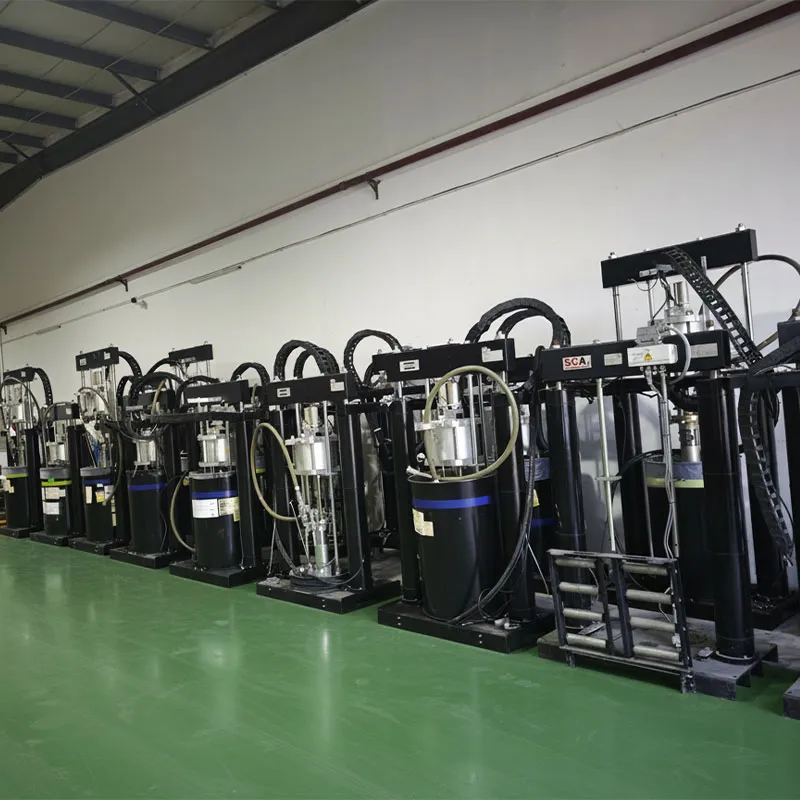
Один из критических процессов — нанесение уплотнительных материалов на кузовные детали или аккумуляторные модули электромобилей. Неравномерный слой может привести к протечкам или снижению прочности соединения. Системы зрения, такие как разработки компании ООО «Гуанчжоу Гаоди» (серия GDV), интегрируются с роботами-дозаторами. Камера сканирует валик герметика сразу после нанесения, измеряя его ширину, высоту и непрерывность. Если обнаруживается разрыв или отклонение от траектории, система подает сигнал на корректировку параметров дозатора или останавливает линию для предотвращения брака. Это особенно актуально для партнеров компании, таких как Dongfeng и GAC, где стандарты качества исключают ручной досмотр.
Сборка силовых агрегатов и трансмиссий
При установке тяжелых компонентов, таких как двигатели или коробки передач, робот должен точно совместить крепежные отверстия. Использование 3D-зрения позволяет роботу определять точное положение двигателя на поддоне и компенсировать погрешности позиционирования конвейера. Система рассчитывает смещение и передает корректирующие векторы манипулятору, обеспечивая посадку без перекосов и повреждения резьбы.
Инспекция сварных соединений
В кузовных цехах роботы оснащаются лазерными сканерами для проверки геометрии сварных точек и швов. Система анализирует профиль шва на наличие пор, подрезов или непроваров. Данные архивируются для каждой VIN-номерной единицы, что обеспечивает полную прослеживаемость качества — требование современных стандартов автопроизводителей.
Факторы формирования цен на системы технического зрения
Вопрос стоимости часто является решающим при бюджетировании проектов автоматизации. Цена на системы технического зрения в робототехнике варьируется в широких пределах: от нескольких тысяч долларов за простую смарт-камеру до сотен тысяч за комплексные 3D-решения с лицензионным ПО.
Структура затрат
- Аппаратная часть (40-50%): Камеры, объективы, контроллеры, источники света. Промышленные компоненты с защитой IP67 и расширенным температурным диапазоном стоят значительно дороже офисных аналогов.
- Программное обеспечение (20-30%): Лицензии на среды разработки (например, Halcon, VisionPro) или встроенное ПО. Сложные алгоритмы 3D-реконструкции и AI-модули обычно требуют отдельных лицензий.
- Инжиниринг и интеграция (30-40%): Самый скрытый, но важный компонент. Включает калибровку, настройку освещения, разработку логики взаимодействия с роботом и обучение персонала. Ошибки на этом этапе могут удвоить стоимость владения системой.
Почему готовые решения выгоднее?
Покупка отдельных компонентов и их самостоятельная интеграция часто приводит к росту затрат на этапе отладки. Компании, предлагающие комплексные решения, такие как ООО «Гуанчжоу Гаоди Электротехническая Инжиниринговая», предоставляют уже протестированные связки «зрение + исполнение». Наличие в портфеле собственных запатентованных продуктов GDV и опыта работы с интеграторами уровня KUKA и ABB позволяет оптимизировать затраты на внедрение. Клиент получает не просто набор железа, а работающий технологический процесс с гарантированными параметрами точности.
Сравнение подходов: Готовые смарт-камеры vs PC-based системы
При выборе архитектуры системы закупщики часто стоят перед дилеммой: выбрать компактную смарт-камеру или мощную систему на базе промышленного ПК.
| Критерий | Смарт-камеры (Smart Cameras) | PC-based системы |
|---|---|---|
| Сложность настройки | Низкая. Часто имеют веб-интерфейс и готовые библиотеки. | Высокая. Требует программирования и знаний ОС. |
| Вычислительная мощность | Ограничена. Подходит для 2D-задач и простой логики. | Высокая. Позволяет обрабатывать сложные 3D-алгоритмы и AI. |
| Габариты и монтаж | Компактные. Легко встраиваются в тесные пространства. | Требуют места для шкафа управления и прокладки кабелей. |
| Гибкость | Низкая. Функционал ограничен заводской прошивкой. | Высокая. Можно менять алгоритмы под любые задачи. |
| Стоимость владения | Ниже на старте, но сложно масштабировать. | Выше на старте, но легче адаптировать под новые продукты. |
Рекомендация: Для задач контроля наличия этикетки или считывания DataMatrix кода достаточно смарт-камеры. Для задач роботизированной сборки, где требуется обработка облака точек и динамическая коррекция траектории, необходима PC-based система с выделенным GPU.
Распространенные ошибки при внедрении и как их избежать
Статистика сервисных обращений показывает, что большинство проблем с системами зрения возникает не из-за брака оборудования, а из-за ошибок проектирования.
- Игнорирование вибраций: Робот при движении создает вибрации, которые могут смазать изображение. Решение: использование камер с глобальным затвором и коротким временем экспозиции, а также жесткое крепление оптики.
- Неправильное освещение: Попытка использовать естественный или общее цеховое освещение. Решение: применение узкополосных светодиодных источников света и фильтров, отсекающих внешний шум.
- Отсутствие калибровки: Работа без регулярной перекалибровки связи «камера-робот». Решение: внедрение процедур автоматической или полуавтоматической калибровки по эталону в начале каждой смены.
FAQ: Часто задаваемые вопросы о системах технического зрения
Какова типичная точность позиционирования системы технического зрения?
Точность зависит от разрешения камеры и поля обзора. В промышленных приложениях для робототехники стандартная точность составляет от 0,1 мм до 0,5 мм. Для высокоточных задач с использованием телецентрических объективов и субпиксельных алгоритмов можно достичь точности до 0,01 мм, но это требует идеальных условий освещения и отсутствия вибраций.
Можно ли интегрировать систему зрения с существующим роботом?
Да, большинство современных промышленных роботов (KUKA, ABB, Fanuc и др.) имеют открытые протоколы обмена данными. Система зрения выступает как внешнее устройство, передающее координаты. Главное — обеспечить совместимость интерфейсов (Ethernet/IP, Profinet) и синхронизацию циклов работы.
Влияет ли цвет детали на работу системы?
Да, особенно для 2D-систем. Изменение оттенка материала или появление масляных пятен может быть интерпретировано алгоритмом как дефект или потеря объекта. Использование монохромных камер и красного подсвета часто нивелирует влияние цвета, делая систему устойчивой к вариациям окраски. Для сложных случаев применяются гиперспектральные камеры или RGB-анализ с обучением нейросети.
Какое обслуживание требуют системы технического зрения?
Основное обслуживание заключается в регулярной очистке линз и защитных стекол от пыли, грязи и брызг. Также необходимо периодически проверять фокусировку и интенсивность источника света. Программная часть требует обновления баз данных эталонов при смене модификации продукта. Компания ООО «Гуанчжоу Гаоди» предоставляет услуги по ревизии и обслуживанию таких систем, включая диагностику оптических путей.
Сколько времени занимает внедрение системы зрения на линии?
Срок зависит от сложности задачи. Пилотный проект с одной камерой может быть реализован за 2-4 недели. Полноценная интеграция 3D-системы с роботом-манипулятором, включая программирование, механическую установку и отладку, обычно занимает от 2 до 4 месяцев. Использование готовых модулей, таких как GDV, позволяет сократить этот срок за счет предварительной настройки типовых алгоритмов.
Заключение и рекомендации по закупкам
Выбор системы технического зрения в робототехнике — это инвестиция в стабильность производства. В 2026 году рынок предлагает зрелые технологии, способные решать задачи любой сложности. Однако успех проекта зависит не только от характеристик камеры, но и от компетенций интегратора.
При подготовке тендера обращайте внимание не только на цену оборудования, но и на наличие у поставщика опыта в вашей отрасли. Запросите референс-лист и убедитесь, что предложенное решение уже работало в аналогичных условиях (температура, вибрация, тип материалов). Проверьте, предоставляет ли поставщик полный цикл поддержки: от аудита текущей линии до постгарантийного обслуживания.
Компания ООО «Гуанчжоу Гаоди Электротехническая Инжиниринговая» готова предложить экспертную оценку ваших задач. Наши инженеры помогут подобрать оптимальную конфигурацию системы зрения GDV, интегрированную с оборудованием для нанесения герметиков или другими роботизированными ячейками, обеспечив баланс между стоимостью и технической эффективностью.
Для получения технической консультации и расчета стоимости решения перейдите по ссылке: системы технического зрения и автоматизации.